SmartDrive: Diseño e implementación de un sistema ADAS Low-Cost basado en Visión Artificial y Edge Computing
- Autor: Iván Bernal Galán | Tutor/a: Nuria Serrano Nieto
- Grado: Ingeniería Informática de Servicios y Aplicaciones (UVa)
- Enfoque: Procesamiento en el borde y eficiencia computacional
VEHÍCULO 98%
VEHÍCULO 85%
CARRIL
Introducción y Problema: Obsolescencia y Seguridad Vial
- Parque móvil envejecido (>13 años) sin sistemas de seguridad activa integrados.
- Barrera de entrada: Soluciones OEM y aftermarket de alto coste o ecosistemas cerrados.
- Riesgo derivado de la brecha tecnológica creciente entre vehículos nuevos y veteranos.
Estado del Arte y Nicho Tecnológico
- Sistemas OEM (Ej. Tesla, Mobileye): Integración nativa muy fiable, pero cerrados y de alto coste (>3.000 €).
- Open Source (Ej. Comma.ai): Avanzados, pero requieren invasión del bus CAN del vehículo (>1.500 € y problemas legales).
- Dashcams Comerciales (Ej. Garmin): Bajo coste (~100 €) y fácil instalación, pero visión clásica limitada y falsos positivos.
- Nicho SmartDrive: Altísima inteligencia (YOLOv8) + Instalación pasiva cero riesgos + Coste 0 € (BYOD).
Coste y Dificultad →
⭡ Fiabilidad
📹
Dashcams
🚘
OEM
🔌
Openpilot
📱
SmartDrive
★
Propuesta: Retrofitting ADAS mediante Edge Computing
- Arquitectura BYOD (Bring Your Own Device): Aprovechamiento de la capacidad de cómputo del smartphone.
- Inferencia local (Edge Computing): Sin latencia de red ni dependencia de la nube (privacidad total).
- Solución no intrusiva y pasiva de coste de adquisición cero para el usuario.
×
Latencia
EDGE AI (SmartDrive)
Objetivos Específicos y Cronograma
- 1) Dataset vial propio de 19.747 imágenes con Active Learning.
- 2) Motor de inferencia YOLOv8n optimizado para CoreML.
- 3) Lógica de TTC, 4) Interfaz HUD, 5) Dashcam Asíncrona, y 6) Validación >20 FPS.
- Diciembre 2025: Requisitos y diseño de arquitectura.
- Enero - Abril 2026: Captura, etiquetado y entrenamiento IA.
- Mayo - Junio 2026: Programación App iOS nativa y validación en carretera real.
F1: Diseño
F2: Dataset
F3: IA
F4: App iOS
F5: Pruebas
Gestión del Proyecto y Presupuesto Analítico
- Recursos Humanos: 3.000,00 € (estimación de 300h ingeniería a 10 €/h).
- Amortización Hardware: 417,09 € (Mac mini, Asus TUF, iPhone 17 como BYOD).
- Licencias y Software: 0,00 € (Uso de open-source como Label Studio y CoreMLTools).
- Coste Total de Desarrollo: 3.417,09 €.
- Coste de Adquisición para Usuario Final: 0,00 € (Reutilizando Smartphone).
3.417 €
Total Desarrollo
RRHH (87%)
Hardware (12%)
Licencias (0%)
Fase 1: Recolección y Curación del Dataset
- Grabación intensiva de vídeos en carreteras urbanas e interurbanas de España.
- Extracción automatizada de fotogramas sin correlación espacial redundante.
- Conjunto de 19.747 imágenes con alta variabilidad lumínica y meteorológica.
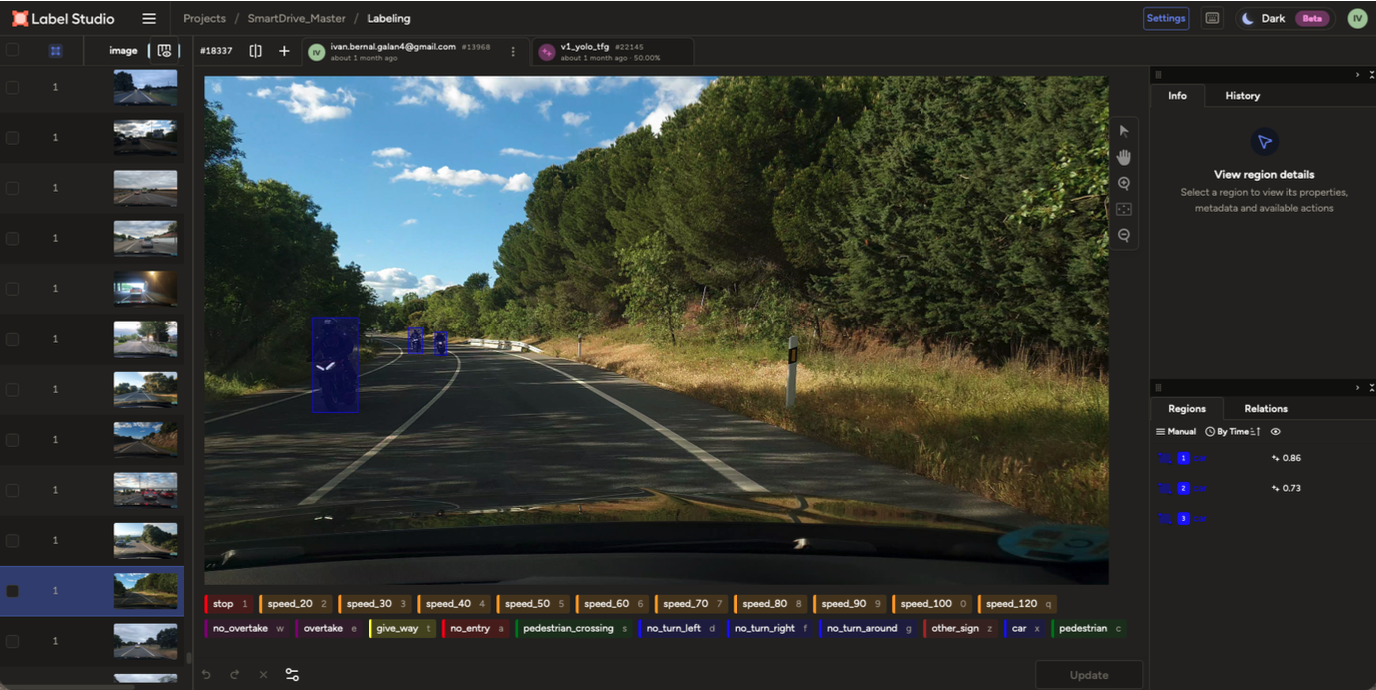
Fase 2: Etiquetado Inteligente (Active Learning)
- Servidor local de Label Studio integrado en el flujo de trabajo.
- Estrategia Human-in-the-Loop: Predicciones base refinadas por humanos.
- Anotación de 25 clases críticas (peatones, vehículos, señales de tráfico).
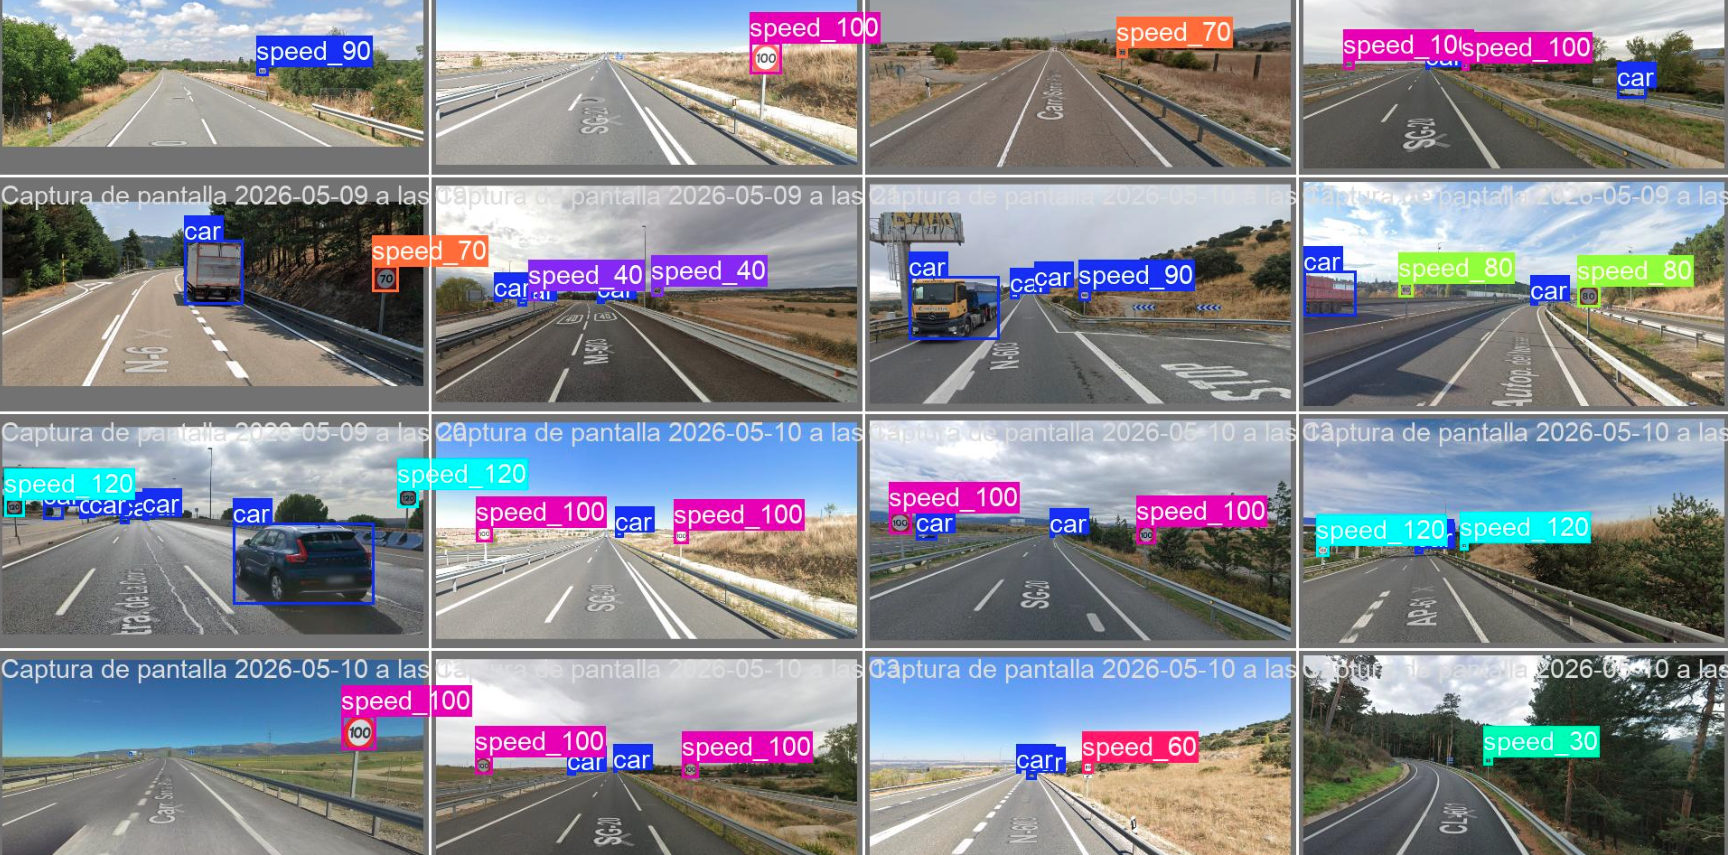
Fase 3: Entrenamiento y Modelo IA
- Selección de YOLOv8 Nano por su arquitectura One-Stage de alta velocidad.
- Optimización geométrica de bounding boxes minimizando CIoU Loss y DFL.
- Entrenamiento sin bloqueos de memoria (OOM) forzando el Zero-Disk-Wait y Automatic Mixed Precision.
Fase 4: Optimización para el Borde
- Cuantización de pesos a coma flotante FP16 reduciendo el tamaño a 6.2 MB.
- Exportación e integración del nodo Non-Maximum Suppression (NMS) en el grafo del modelo.
- Conversión nativa a paquete CoreML (Apple Neural Engine).
101001111100
ANE
32 MB
6.2 MB
Fase 5: Hardware y Arquitectura iOS
- Explotación de SoC Apple A-Series: CPU (lógica), GPU (HUD) y NPU (inferencia).
- Fusión sensorial: Lente Ultra Gran Angular, inerciales (CoreMotion) y GPS.
- Feedback acústico no bloqueante mediante AVAudioEngine (Audio Ducking).
Fase 6: Pipeline Asíncrono (Latencia Cero)
- Desacoplamiento estructural estricto en 4 capas lógicas asíncronas aisladas.
- Multithreading de alto rendimiento mediante Grand Central Dispatch (GCD).
- Política de mitigación Drop-Frame forzando a la red a leer el búfer más reciente.
Capture
Preprocess
Inference
HUD UI
GCD
Fase 7: Interfaz HUD y Telemetría
- Diseño de alertas proactivas con efecto ahumado (Glassmorphism).
- Conmutación óptica a Modo Noche condicionada por el valor ISO de la cámara.
- Telemetría embebida (Drive Score) y sistema de Dashcam pre-accidente en RAM.
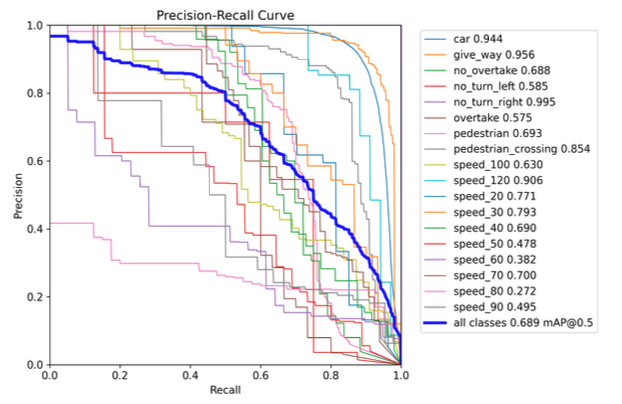
Fase 8: Validación y Métricas
- Precisión robusta: mAP@50 global de 0,70 (0,95 específico para vehículos).
- Fluidez nativa validada >20 FPS (inferencia procesada en el ANE en ~25ms).
- Ausencia de saturación térmica (thermal throttling) con un consumo estable de 131 MB RAM.
Ingeniería de Riesgos y Lecciones Aprendidas
- Restricciones de Hardware IA: Superación de cuellos de botella (OOM) forzando inferencia en Apple Neural Engine (FP16).
- Sensibilidad Monocular (Flickering): Mitigado gracias a una ventana de Histéresis Temporal (1,0 segundo) para evitar falsas alarmas.
- Latencia Crítica en Dashcam: Prevenido con una arquitectura de colas asíncronas (DispatchQueue) para aislar grabación y predicción (Drop-Frame).
⚠️
Thermal Throttling
↓
✅
Apple NPU + FP16
Conclusiones y Trabajo Futuro
- El *smartphone* moderno sustituye eficazmente el rol de una ECU física dedicada.
- Próximo Hito: Expansión a Android explotando aceleradores Snapdragon NPU.
- Próximo Hito: Integración V2X (5G) y arquitecturas Insurtech / Gamificación.
🚗
🚦
V2I
🚙
V2V
🚶
V2P
☁️
V2N
5G / C-V2X
El Sistema en Acción
Preguntas y Respuestas
SmartDrive: Diseño e implementación de un sistema ADAS Low-Cost
Iván Bernal Galán | Grado en Ingeniería Informática de Servicios y Aplicaciones
Gracias por su atención.